Pendahuluan: "Spesies Digital" Membentuk Kembali Produktivitas
Dalam gelombang Industri 4.0, manufaktur sedang mengalami transformasi mendalam dari "intensif tenaga kerja" ke "intensif intelijen". Jika kita membandingkan pabrik otomatis modern dengan organisme yang berfungsi dengan tepat,Robot industri tidak diragukan lagi mewakili inti tenaga kerja digitalMereka bukan hanya kombinasi baja dan sirkuit, tapi ekstensi kecerdasan manusia di ruang fisik.Kemampuan mereka untuk menyelesaikan operasi presisi dalam milidetik kinerja yang melampaui batas manusia tidak dicapai melalui perakitan mekanis sederhana, melainkan melalui loop kontrol yang rumit yang terdiri dari persepsi, pengambilan keputusan, pemicu, dan eksekusi.
1Sistem Kontrol: "Sistem Saraf Pusat" Robot
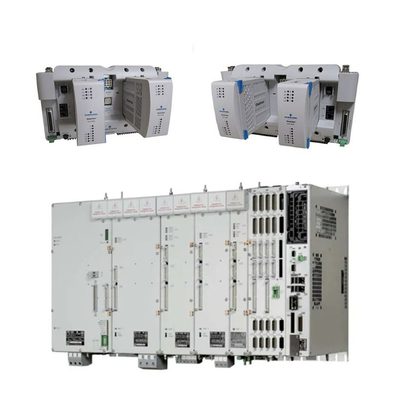
Pengendali berfungsi sebagai otak robot - "sistem saraf pusat" dari seluruh sistem.Dari joystick tradisional ke komputer industri yang mengintegrasikan algoritma kinematik yang kompleks, evolusi pengontrol mencerminkan peningkatan presisi robot industri.
Dari perspektif analisis data, pengontrol mewakili sumber semua data robot.mengubah koordinat spasial yang kompleks menjadi instruksi waktu nyata untuk setiap motor sendi melalui perhitungan kinematika terbalikKontroler modern mendukung waktu siklus tingkat milidetik, memastikan lengan mekanis mempertahankan sub-milimeter pengulangan akurasi posisi bahkan selama gerakan kecepatan tinggi.
2Robot Arm: Medium Fisik untuk Eksekusi Gerak
Lengan mekanik membentuk kerangka yang digunakan robot untuk berinteraksi dengan dunia fisik.dan pergelangan tangan ini multi-degrees of freedom (DOF) desain pada dasarnya memungkinkan tepat titik-ke-titik perpindahan dalam ruang tiga dimensi melalui kompleks transformasi koordinat.
Bahu menangani posisi spasial skala besar, menentukan radius kerja robot; siku memungkinkan fleksibilitas bagian tengah untuk menghindari hambatan spasial;sementara pergelangan tangan terhubung ke efektor akhir untuk penyesuaian postur halusDesain biomimetik ini memungkinkan robot untuk mensimulasikan gerakan lengan manusia dan bahkan melakukan operasi yang kompleks di ruang sempit di luar kemampuan manusia.
3Sistem Sensor: Persepsi Lingkungan dan Umpan Balik
Jika pengontrol adalah otak, maka sistem sensor merupakan "ujung saraf" robot - antarmuka untuk interaksi dengan dunia fisik.Robot dapat merasakan parameter lingkungan secara real time, memungkinkan deteksi tabrakan dan kontrol kekuatan.
Dalam konteks "produksi fleksibel", sistem sensor memberikan robot "persepsi".sensor umpan balik kekuatan dapat mendeteksi rintangan menit selama perakitan bagian, mengidentifikasi kemacetan atau ketidakselarasan untuk secara otomatis memicu logika koreksi.
4Sistem penglihatan: Kemampuan kognitif spasial
Sistem penglihatan berfungsi sebagai "mata" robot industri, memberi mereka kemampuan kognitif di lingkungan yang tidak terstruktur.Menggunakan array kamera resolusi tinggi untuk menangkap gambar ditambah dengan algoritma pembelajaran mendalam untuk ekstraksi fitur dan pengenalan pola, robot mencapai identifikasi objek, deteksi cacat, dan perencanaan jalur.
Di pabrik pintar modern, sistem penglihatan telah berkembang dari "posisi" sederhana ke "pengetahuan" penuh.sistem penglihatan dapat mengidentifikasi paket berbentuk berbeda secara real time sambil menghitung titik pegangan optimalDalam pemeriksaan kualitas, mereka mendeteksi goresan mikroskopis yang tidak terlihat dengan mata telanjang.
5Sistem Penggerak: Transmisi Daya dan Eksekusi
Drive berfungsi sebagai "otot" sendi, biasanya terdiri dari servo motor berkinerja tinggi, pengurang presisi,dan sabuk transmisi yang mengubah sinyal listrik sistem kontrol menjadi energi kinetik mekanisKecepatan respons motor servo menentukan kinerja dinamis, sementara pengurang (seperti RV atau pengurang harmonik) menentukan torsi output dan kemampuan pemeliharaan presisi.
Inti dari sistem penggerak terletak pada "kontrol loop tertutup". Melalui encoder memberikan umpan balik waktu nyata pada kecepatan motor dan posisi,pengontrol dapat menerapkan koreksi penyimpangan tingkat milidetikKontrol loop tertutup presisi tinggi ini memastikan lengan mekanis mempertahankan akurasi posisi berulang yang luar biasa bahkan selama operasi kecepatan tinggi.
6. End-of-Arm Tooling (EOAT): Antarmuka Operasi Ultimate
EOAT mewakili komponen robot yang langsung bersentuhan dengan benda kerja yang setara dengan "tangan" manusia.Desain EOAT secara langsung menentukan batas aplikasiMelalui gerakan terkoordinasi dengan sendi pergelangan tangan, EOAT melaksanakan tugas-tugas yang kompleks menangkap, memutar, dan penempatan.
Praktek industri membutuhkan keseimbangan kekuatan pegangan, berat, kompatibilitas, dan kenyamanan peralihan dalam pemilihan EOAT.Desain modular sekarang memungkinkan sistem perubahan cepat di mana robot dapat beralih dari "tangan pengelasan" ke "pengendali bahan" dalam hitungan detik, secara dramatis meningkatkan fleksibilitas lini produksi.
7Sistem Tenaga: Arsitektur Pasokan Energi
Stabilitas sistem robot bergantung pada dukungan daya terus menerus.Efisiensi konversi energi mereka berdampak langsung pada kapasitas beban dan durasi operasiDesain industri membutuhkan redundansi daya yang wajar untuk memastikan produksi yang tidak terganggu.
Sistem robot modern semakin menekankan pengelolaan energi.Teknologi seperti pemulihan energi (mengkonversi energi potensial menjadi listrik selama decelerasi lengan) secara efektif mengurangi biaya operasi keseluruhanSelain itu, pemantauan stabilitas sistem listrik merupakan komponen pemeliharaan prediktif yang penting, di mana anomali seperti fluktuasi tegangan atau kebocoran udara seringkali mendahului penghentian produksi.
8. Graphical User Interface (GUI): Efisiensi interaksi manusia-mesin
Advancements in software engineering have equipped modern robots with highly integrated GUIs that lower operational barriers while drastically reducing production changeover and task debugging time through visual programmingDari perspektif data, antarmuka intuitif meminimalkan ketidakpastian dari intervensi manual, meningkatkan efisiensi secara keseluruhan.
GUI melampaui panel kontrol biasa, berfungsi sebagai "dashboard digital" robot di mana operator memantau status waktu nyata, kemajuan tugas, log alarm, dan data kinerja historis.Logika industri yang kompleks menjadi mudah diakses melalui flowchart dan daftar parameter, memungkinkan penerapan cepat oleh non-spesialis untuk respon produksi yang lincah.
Kesimpulan: Lompatan dari Otomasi ke Kecerdasan
Delapan komponen inti ini tidak beroperasi secara terpisah tetapi membentuk jaringan protokol bus berkecepatan tinggi yang terikat erat menciptakan ekosistem otomatisasi yang efisien, andal, dan cerdas.Untuk profesional industri, memahami mekanisme yang mendasari ini mengatasi kebutuhan pemecahan masalah segera sambil mengamankan keuntungan strategis di era kolaborasi manusia-robot yang akan datang.
Ketika diintegrasikan dengan analisis data besar, kecerdasan buatan, dan edge computing, robot industri melampaui eksekusi tugas berulang untuk menjadi belajar sendiri,"pekerja digital" yang mengoptimalkan diri yang mampu berevolusiMereka mendorong manufaktur dari otomatisasi ke kecerdasan, memberikan peningkatan efisiensi yang belum pernah terjadi sebelumnya di seluruh dunia.Setiap profesional yang menguasai prinsip-prinsip teknologi ini menjadi pendorong dan penerima manfaat dari revolusi industri ini.


 Pesan Anda harus antara 20-3.000 karakter!